사업영역
HOME
사업영역
AI 로봇 비전
T-Move(Robot 제어ㆍ관제 플랫폼)
T-Move(Robot 제어ㆍ관제 플랫폼)
T-Move
Robot 제어ㆍ관제 플랫폼
Robot 제어ㆍ관제 플랫폼
다중 멀티로봇 통합 관제 플랫폼
개요
T-Move는 상위 시스템(WMS/WCS/MES)과 로봇을 잇는 중간 브릿지 역할과 다종 로봇의 상태·위치를 실시간으로 관제하는 역할에 더해,
Behavior Tree로 로봇의 동작 시퀀스를 설계하고 자세(Pose)를 직접 기록·보정하는 제어 기능까지 갖춘 트윔의 로봇 통합 관제·제어 플랫폼입니다.
Behavior Tree로 로봇의 동작 시퀀스를 설계하고 자세(Pose)를 직접 기록·보정하는 제어 기능까지 갖춘 트윔의 로봇 통합 관제·제어 플랫폼입니다.
특징
-
3-Layer 아키텍처
Web 대시보드 · Bridge 관제서버 · Edge 로봇 에이전트 -
Behavior Tree 시퀀스 설계 & 자세(Pose) 제어
노드형 시퀀스로 로봇 동작을 직접 설계, 비전 연동 TCP 정밀 이동으로 mm 단위 자세 보정 -
실시간 통합 관제
다종 로봇의 상태·위치·미션 현황을 하나의 대시보드에서 실시간 모니터링 -
멀티로봇 오케스트레이션
트래픽 스케줄링, 충돌방지·구역 진입 양보 자동화 -
안전·보안
HW/SW 비상정지 동기화, 권한기반 접근제어(RBAC) -
표준 시스템 연동
WMS/WCS/MES ↔ Robot SDK · Navigation · Fleet
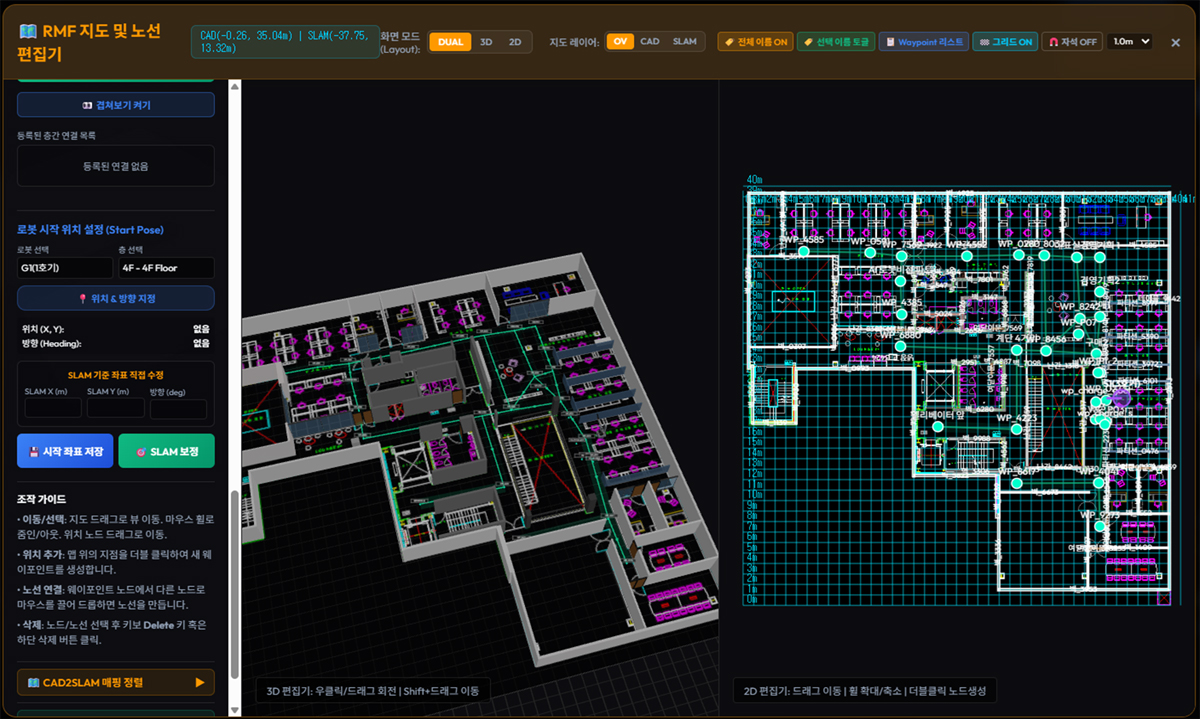
CAD2SLAM 네비게이션 지도 : CAD 기반의 Map 정렬로 더 정확한 주행 가능
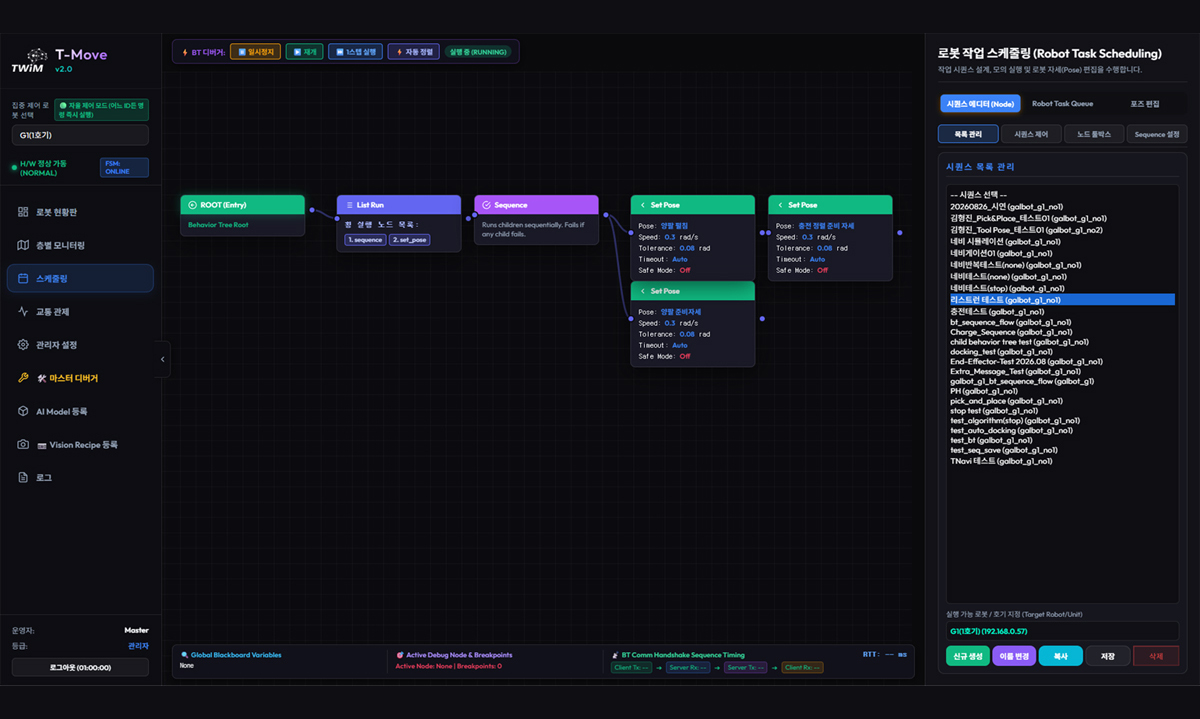
Job 스케쥴 설정 : Behavior Tree 방식으로 간단하게 설정
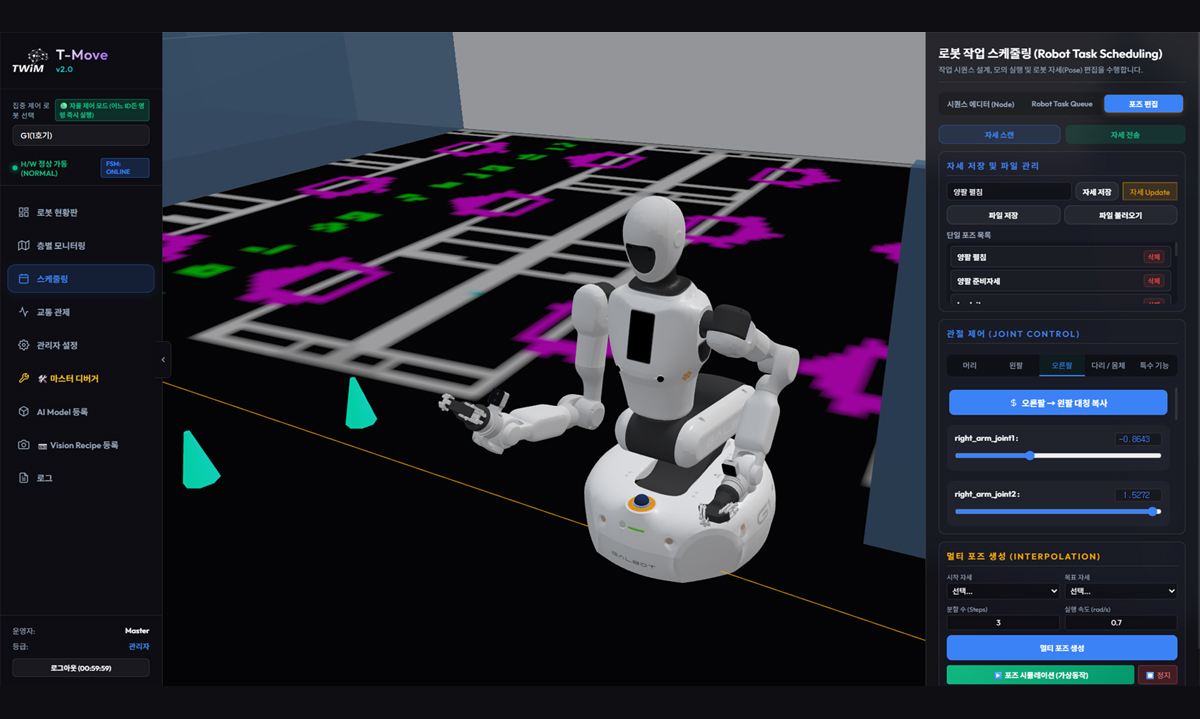
비쥬얼 포즈 설정 : 로봇의 동작을 3D로 간단하게 설정 및 시뮬레이션 가능
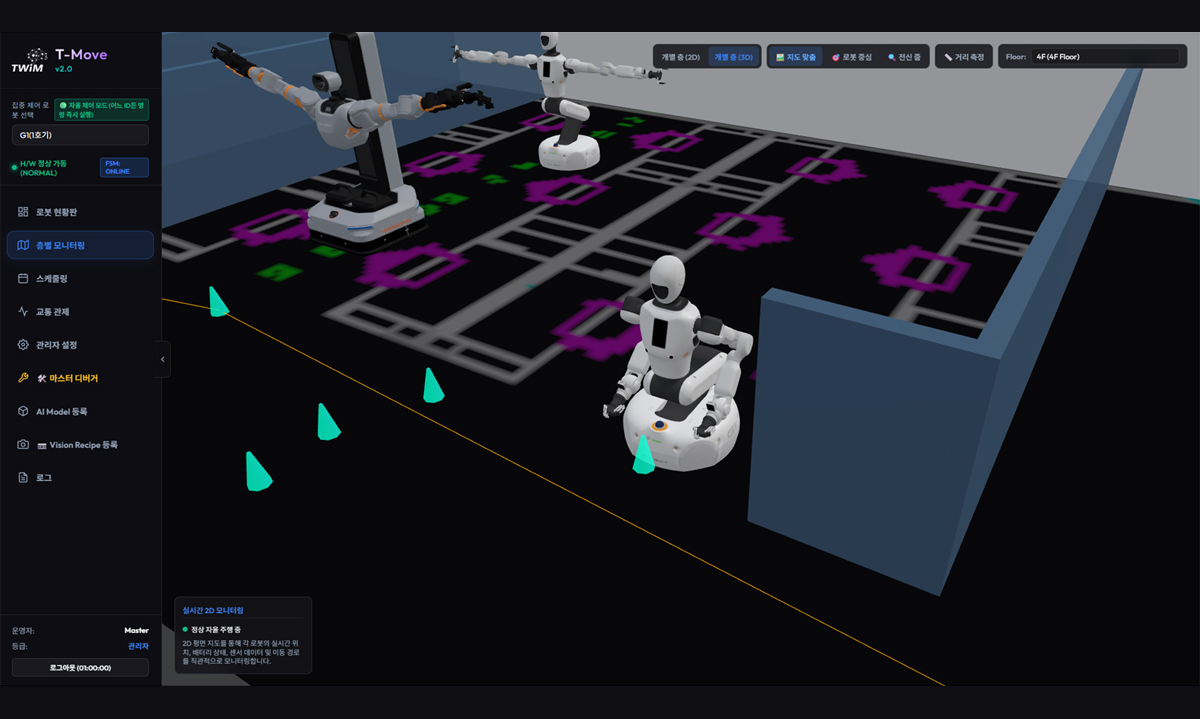
로봇 3D 실시간 모니터링
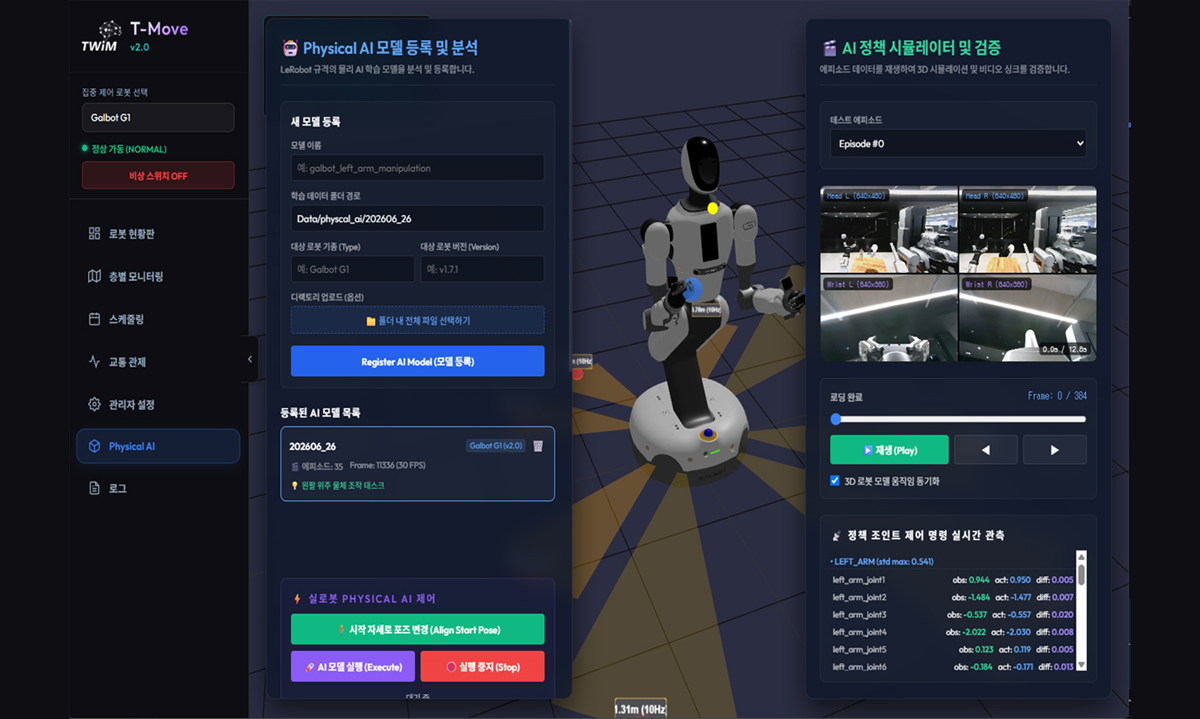
Physical AI 모델 등록(모방 학습) & 정책 시뮬레이터
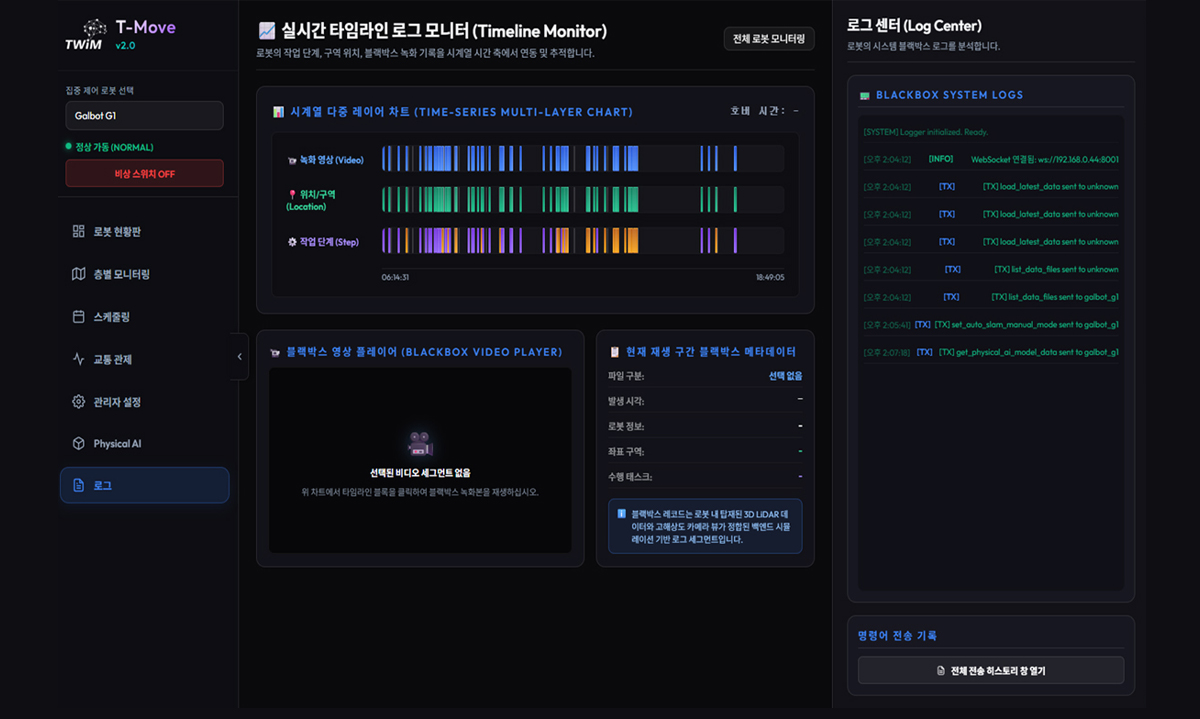
실시간 로그 모니터
도입 효과
-
신속한 현장 적용
표준 Robot SDK/Navigation 인터페이스로 이기종 로봇도 빠르게 온보딩 -
안정적 운영
HW/SW 비상정지 동기화와 안전 인터락으로 이상 상황에도 즉시 대응 -
통합 관제
다수 로봇의 위치·상태·미션 현황을 하나의 대시보드에서 실시간 파악
응용 분야
-
다품종 소량생산 라인
품목·공정이 자주 바뀌는 현장에서 Behavior Tree로 로봇 동작 시퀀스를 코드 없이 재설계·배포 -
스마트 물류센터
WMS/WCS와 연동해 Mission을 자동 배분하고, 입출고 전 과정의 Fleet을 실시간 관제 -
정밀 조립·검사 공정
비전 연동 TCP 보정으로 mm 단위 자세를 직접 티칭해 반복 정밀작업의 재현성 확보 -
다종 로봇 복합 현장(제조·물류 혼합시설)
이기종 로봇의 트래픽·구역 진입을 자동 조율해 충돌 없는 동시 운용 -
통합 관제센터
전 현장 로봇의 상태·위치·미션 이력을 하나의 대시보드에서 통합 모니터링하고 RBAC 기반 접근 통제